具身大脑赛道深度观察:星源智以“模型+端侧算力”双轮驱动跨本体落地
2026年,具身智能行业从单机能力演示走向多场景真实作业。当机器人需要进入工业产线、仓储物流、商业服务等复杂环境时,一个核心问题变得突出:如何让不同形态的机器人共享同一套理解环境、规划任务与执行操作的能力。在这一方向上,由北京智源人工智能研究院深度孵化的星源智,以RoboBrain Pro具身大脑、ω-EVA具身交互世界模型和RoboXross跨本体协同平台为核心,构建了从模型到端侧算力平台的完整技术链条。
近日,星源智完成Pre-A轮融资,累计融资突破10亿元人民币。本轮资金将用于推进具身大脑模型的持续迭代、端侧算力平台的适配升级,以及跨本体协同能力的场景验证。作为具身大脑平台型公司,星源智以“具身大脑模型+高算力端侧算力平台”构建软硬一体体系,并结合世界模型能力,形成从模型到端侧算力平台的完整技术链条。这一融资进展,为公司在具身大脑赛道的技术攻坚与场景拓展提供了进一步支撑。
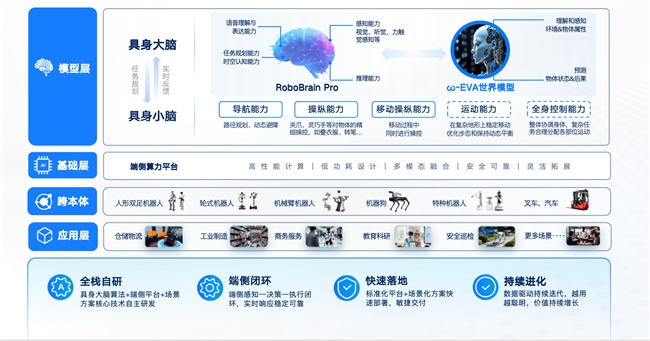
星源智成立于2025年8月1日,总部位于北京,由北京智源人工智能研究院重点孵化。公司汇聚北大、清华、中科院及智源研究院的高层次人才,构建了以具身大脑RoboBrain Pro、世界模型ω-EVA和端侧算力平台为核心的技术体系。公司定位为头部本体公司提供具身大脑模型、端侧算力平台和端侧基础设施,解决“有身体没大脑、换本体就要重新训练、端侧算力不够”等问题,使机器人能够跨形态即插即用、持续稳定作业。
多元资本联合支持,产业协同网络逐步成型
星源智成立10个月内完成三轮融资,累计融资突破10亿元人民币,获得头部国有资本、财务资本和产业资本联合支持。天使轮由中科创星、高瓴创投领投,元禾原点、元生创投、慕华科创、力合资本、华金资本、芯联资本、国汽投资、梅花创投等跟投,智元机器人、中力股份等产业资本参与。天使+轮由赛富投资基金、凯联资本领投,三七互娱、科实资本、乐聚机器人、元生创投、元禾原点、领真基金等跟投。Pre-A轮由北工投资、中车资本等领投,松禾资本、创东方、华控基金、国泰君安创新投资、江西金控、埃泰克、恒兴集团、奇安投资等参与。老股东元生创投连续三轮追加,智源研究院持续加持。
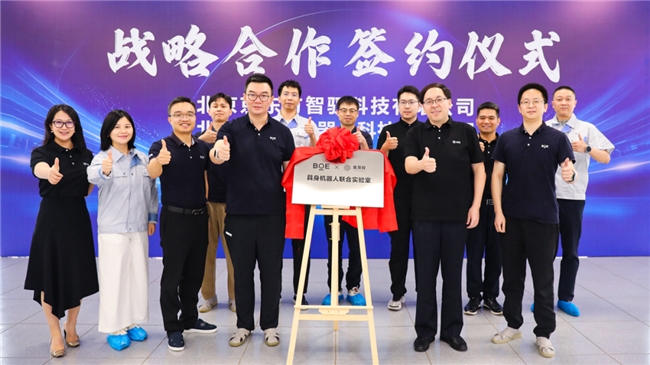
产业协同方面,星源智与北京亦庄机器人签署战略合作协议,三年内合作完成不低于5亿元订单,覆盖政务、巡检、导览导购等场景。与智元机器人在算力平台层面实现批量出货合作,T5算力平台搭载于智元精灵G2工业机器人。与中力股份联合发布具身装卸技术及全场景装卸自动化解决方案,2026年6月30日该方案正式开启全球发售。与京东方智驭围绕3C、显示制造场景签署战略合作,共同建设具身机器人联合实验室。2026年9月,星源智与灵心巧手共同发起,联合奥比中光、禾赛科技、速腾聚创、珞石机器人等20余家产业链核心企业成立“中国具身智能Tier1产业联盟”,围绕跨硬件适配、跨本体部署、场景验证三大主轴推进系统性协同。目前,星源智具身大脑算力平台已覆盖超过70%的主流机器人本体企业,智元机器人、极智嘉、乐聚等已将其技术体系应用于产品部署。
技术纵深:从RoboBrain Pro到ω-EVA,具身大脑能力持续演进
星源智的技术体系以RoboBrain Pro具身大脑为核心。RoboBrain Pro实现多模态感知、场景理解、任务规划与运动控制的融合,标准化输出智能能力,使同一大脑适配人形双足、轮式机器人、机械臂、机器狗、特种机器人、叉车等多种形态。具身大脑天然具备跨本体能力,适配不同相机位置、数量和雷达、深度输入条件,小脑侧也在逐步向跨本体方向演进。
在世界模型方向,星源智于2026年6月在第八届北京智源大会上发布ω-EVA具身交互世界模型。该模型提出Interactive Action Feedback范式,通过“预演—验证—执行”闭环,让策略在行动前先与自身行动的后果进行交互,使机器人从“看到就做”升级为“先预测、再决策、后执行”。ω-EVA可在端侧实时运行,实现了从云端到端侧的完整闭环。与此同时,星源智最新开源的世界模型JEPA-WAM采用Shared Predictor共享预测器架构,基座模型仅0.5B参数,无需大规模机器人预训练数据和像素级未来视频生成,通过学习环境时序变化规律,在较低算力和数据成本下提升机器人策略的环境泛化能力。从ω-EVA到JEPA-WAM,星源智围绕世界模型形成了两条互补路径:前者关注“这么做会发生什么”,后者关注“世界是如何变化的”,二者共同服务于机器人动作决策。
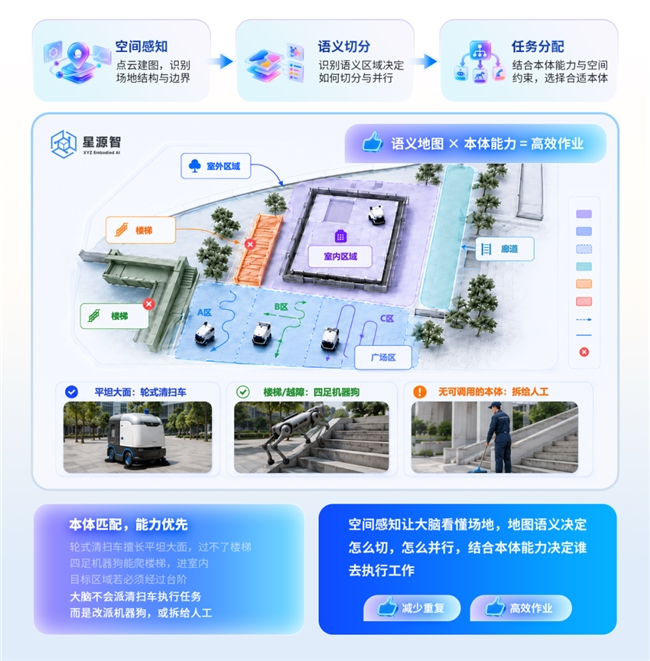
在跨本体协同层面,星源智全球首发跨本体具身大脑调度平台RoboXross,依靠全局感知、任务编排、动态调度三大核心能力,打通不同机器人本体的信息通路与决策链路,实现“一脑调度多台机器人”。平台具备多本体接入能力,支持人形双足机器人、轮式机器人、机械臂机器人、机器狗、特种机器人以及叉车、汽车等多类异构设备统一接入,将原本分散执行的任务组织为统一协同体系。RoboXross通过统一具身任务标准协议,将触发条件、目标区域、能力需求、完成标准、状态反馈和交接条件转化为一致表达,让不同设备能够解析同一种任务语言。
软硬一体:以“具身大脑模型+高算力端侧算力平台”构建交付闭环
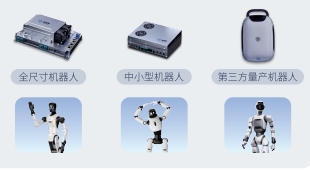
星源智以“具身大脑模型+高算力端侧算力平台”构建软硬一体体系,并结合世界模型能力,形成从模型到端侧算力平台的完整技术链条。其端侧算力平台基于NVIDIA Jetson Thor全栈自研,旗舰平台T5搭载T5000提供2070 TFLOPS算力,已在智元机器人精灵G2上实现批量出货。BotPack B系列算力背包面向存量机器人和高算力扩展场景,将高性能计算能力集成于不足2.5公斤的轻量化背包中,已在宇树G1等机器人上实现即插即用的端侧算力扩展。2026世界机器人大会期间,星源智进一步发布N5C液冷端侧算力平台,搭载THOR T5000计算核心,支持高温环境稳定运行,并内置自研RoboInfer推理框架,可兼容JEPA-WAM、GR00T等主流具身大模型。
公司提出三种灵活合作模式:全底层交付、软硬分离定制和纯硬件供货,适配不同客户的差异化需求。全底层交付模式下,星源智提供硬件控制器、内核驱动、中间件及上层算法,客户仅开发上层业务应用;软硬分离定制模式下,客户自研部分底层驱动,星源智提供硬件、内核驱动与中间件;纯硬件供货模式下,星源智提供硬件与内核驱动,应用及算法等软件由客户自行开发。
场景验证:工业作业与跨本体协同的实机落地
在工业作业场景,星源智与中力股份联合打造的具身装卸解决方案已于2026年6月30日正式开启全球发售。搭载RoboBrain Pro具身大脑的叉车可实现单车作业90秒、双车协同调度1分钟,装卸效率达到人工操作水平。同期发布的高位作业机器人“擎天柱”面向高位货架拣选、高空设备维修等高风险场景,可实现最高10米级高位作业,通过双臂协同完成复杂工业任务。
在跨本体协同方向,星源智持续推进多机器人协作的能力边界。2026世界机器人大会于8月19日至23日在北京亦创国际会展中心举行,星源智以“具身大脑·交互世界”为主题亮相C馆C122展位,系统展示RoboBrain Pro具身大脑、ω-EVA具身交互世界模型、RoboXross跨本体协同平台三大核心技术,并带来覆盖动态交互、工业产线、高位作业、异构多机协同的四组实机演示。其中,星源智联合南京大学LAMDA团队,基于RoboBrain Pro具身大脑原创研发异构具身协同学习框架,实现异构多机协同跳长绳实机验证。两台人形机器人协同摇绳,四足机器狗跟随长绳节奏完成连续跳跃,通过分层协同学习与闭环反馈实现长绳稳定操控与跨主体动作同步。同场,搭载ω-EVA具身交互世界模型的机器人完成人机乒乓球对打演示,在高速动态环境中持续感知、预测并调整行动,直观呈现世界模型进入机器人动作决策闭环后的实时交互能力。
在公共服务与新零售等场景,星源智的具身大脑能力也在持续拓展。搭载RoboBrain Pro的四足机器狗可精准识别塑料瓶、包装袋、纸团等垃圾,并完成自主抓取及垃圾回收作业;通过NavBrain导航大脑,可自主识别人行道、缓坡、碎石路等复杂路况,进行全地形自主导航。在仓储物流、工业制造、商务服务、教育科研、安全巡检等场景,星源智的行业解决方案正在逐步落地。
因为具身大脑泛化能力强,所以适配本体多;因为适配本体多,所以真实场景数据持续积累——星源智的具身大脑能力帮助不同形态机器人进入更多作业场景,而丰富的真实场景又持续反哺模型训练与迭代。随着越来越多机器人进入真实世界执行任务,星源智正以此构建从模型到端侧算力平台的完整能力链条,在具身大脑赛道形成从技术验证走向规模化作业的实践路径。