
从姿态到力:OriginKitGen 1.0 亮相 2026 云栖大会
9月22日至24日,2026云栖大会在杭州召开。
戴上手环,空手做一次抓握,屏幕上便呈现出发力变化;张开手掌,一旁的机械手同步响应。在大会产业馆,OriginFlow 将手部姿态与发力的实时解码,带到了观众面前。
此次展出的便携式多模态数据采集套件 OriginKitGen 1.0,面向机器人学习与视觉—语言—动作(VLA)模型训练,同步记录操作中的视觉、肌电与运动等信号。从手如何移动,到手指如何发力,再到操作发生的环境,这套设备尝试将一次真实操作中的多种信息,汇集为机器人学习所需的数据。
姿态之外,解码发力
姿态描述手如何运动,发力信息则进一步反映人如何完成操作。同一种手部姿态,可以对应不同的发力强度,仅靠动作轨迹难以完整表达这一过程。
在力推演演示区,观众佩戴肌电手环后,系统根据表面肌电信号实时推演五指三维力,并进行可视化呈现。即使空手抓握,也能识别发力强度的变化。这里的力信息来自肌电推演,而非接触式力传感器的直接测量。系统通过自适应学习适配不同使用者,减少校准时间。
手势重建演示则以 21 个自由度表达手部姿态,驱动虚拟手模型与机械手同步复现动作。解码不依赖视觉捕捉,在手部被遮挡或脱离相机视野时,仍可进行识别。
现场的交互游戏进一步展示了多路信号的协同控制:转腕瞄准、中指捏合开火、发力强度调节射速,让姿态、力与 IMU 数据共同参与实时交互。
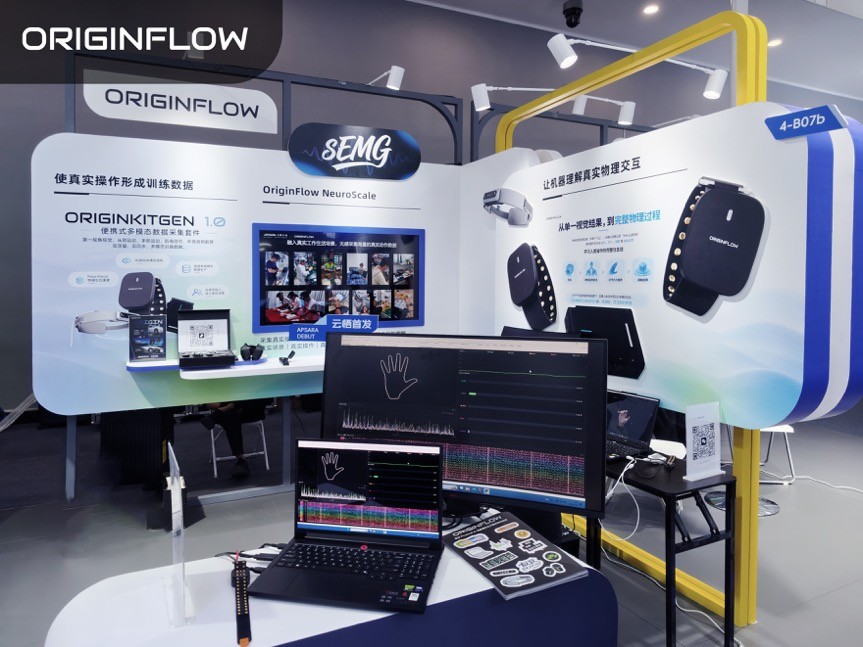
OriginFlow展台布置
多模态协同,重构操作记录
OriginKitGen 1.0 由两只智能肌电手环、一只头戴式双目摄像机和一台智能计算主机组成,分别承担腕部信号采集、环境记录与数据汇聚。
OriginBandGen1 智能肌电手环通过 16 通道干电极,以 2000 Hz 采样率采集表面肌电信号(sEMG),记录与运动意图相关的肌肉激活信息;内置 IMU 同步记录运动数据,为姿态与发力解算提供信号基础。
OriginVisionGen1 头戴式摄像机通过双目 RGB 摄像头记录第一视角画面,同时采集头部运动与环境音频,为手部操作提供对象与场景信息。
OriginSpaceGen1 智能计算主机负责采集控制、数据汇聚、本地存储与上传,并处理断连、低电量、存储不足等异常。多模态数据采用 MCAP 格式存储,便于后续管理与处理。
通过同步记录,各路信号在时间上建立对应,使研究者能够结合操作场景,分析动作与发力的连续变化。
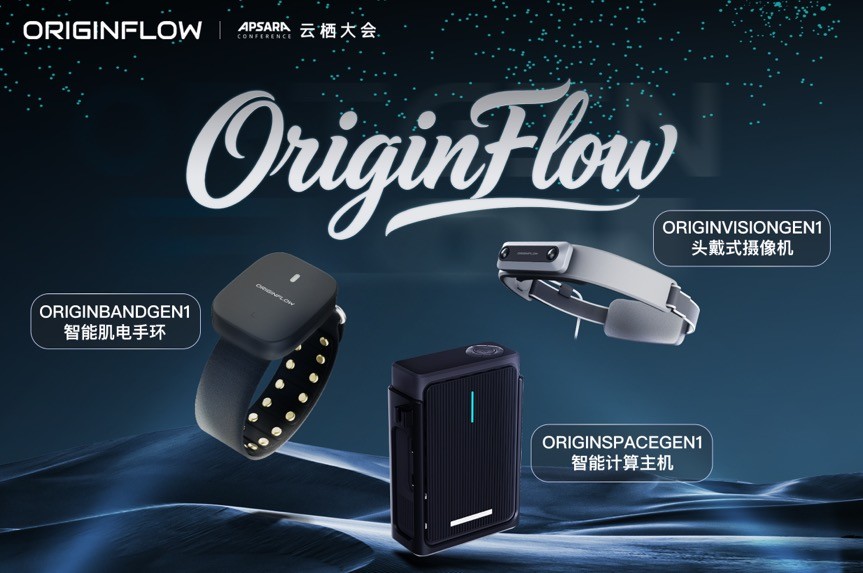
OriginKitGen 1.0以“云栖首发”亮相
深入操作过程,捕捉发力细节
真实操作中,手部外形变化不大,发力却可能持续调整。例如,握持、旋转和释放瓶盖时,手指的姿态与用力方式共同决定操作过程。OriginKitGen 1.0 在记录姿态的同时解算手指三维力,为分析这些操作阶段提供更丰富的数据。
肌电还能够补充视觉遮挡下的信息。当手部被物体遮挡或离开相机视野时,腕部肌电仍可持续采集,用于动作解算,与视觉记录形成互补。
这套非侵入式设备无需专用动捕场地或动捕衣,可在实际作业中开展采集,并支持多人、多设备在不同场景下并行工作,让数据积累覆盖更多操作者与操作条件。
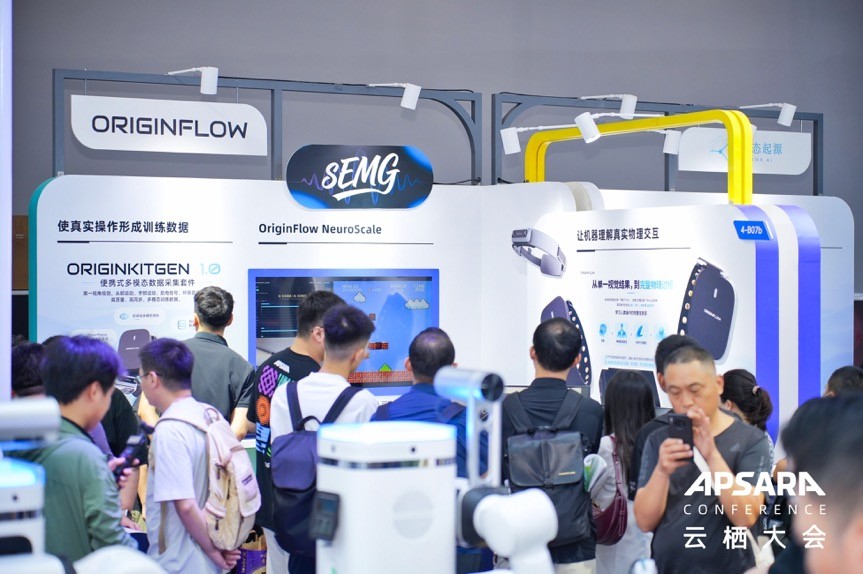
展会现场:大量观众在OriginFlow展台前驻足参观
从人类经验到机器学习
OriginFlow 创立于 2025 年,专注于具身智能真实世界数据基础设施建设。此次参展,OriginFlow展示了以视觉提供场景、以姿态描述动作、以肌电补充发力信息的多模态采集路径。
相关数据可为工业装配、家庭服务等任务积累操作样本,也可支持运动科学、人因工程与人类行为研究。面向机器人训练,这些记录还需经过数据处理、动作映射与学习验证,进一步转化为可用的训练信息。
手如何移动,何时施力,力量如何随操作进程变化——OriginFlow 希望将这些细节与环境信息同步保留下来,为机器人学习真实操作技能提供更完整的数据基础。

